


Autobus se može (kontroleraReanetwork), tj. Network Controller New Network, široko se koristi u industrijskoj kontroli, medicinskoj elektronici, kućanskim aparatima i poljima senzora. Trenutno, domaća i strana literatura za analizu protokola sabirnice iz članka uglavnom je za konstrukciju okvira može ili bit vremenske karakteristike analize, poput literature, retko iz perspektive komunikacije na analizi protokola CAN-a u pogledu analize autobusa , rijetko iz perspektive inženjerskih aplikacija, mehanizam komunikacije CAN-a za detaljnu analizu članka.
1 Može li karakteristike aplikacija i konstrukcijski sastav
Protokol CAN ima dva međunarodna standarda, ISO11898 i ISO11519, od čega IS011898 može komunikacijsko standard može brzina sa komunikacijskom stopom od 125kbps do 1Mbps, koja je sabirnica sa maksimalnom dužinom od 40m / 1Mbps. ISO11519 definira komunikacijski standard niske brzine sa komunikacijskom stopom od 10 do 125kbps, što je ni male komunikacijski standard može malena dužine 40m / 1Mbps. ISO11519 definira komunikacijsku stopu od 10 do 125kbps može komunikacijskog standarda može, spada u autobus na otvorenom, maksimalnom dužinom od 1 km / 40kbps. Zbog električnih karakteristika ograničenja, odnosno distribucija kapaciteta kapaciteta i raspodjele otpora na talasnom oblivu, maksimalni broj čvorova na CANU sabirnici je 110. Za inženjer aplikacije, samo brzine prijenosa i bitne parametre Primopredajnika je potrebno ispravno konfigurirati za postizanje sinkronizacije podataka na primopredajnim čvorovima. Kroz CAN kontroler Hardver na filtriranje poruke za označavanje poruke može se ostvariti tački, točkasti i globalni emisijski i drugi načini za prijenos i primanje podataka. Istovremeno, zbog kratkog okvira strukture kamenske telegrama, a svaki okvir sadrži CRC provjeru dijela, koji osigurava vrlo nisku brzinu pogreške podataka.
Može li se može primijeniti sloj, operativni sistem (implementiran kao pozadinsko program u aplikacijama bez operativnog sistema) i upravljački program u implementaciji sistema zajedno realizira funkcije aplikacijskog sloja u ISO referentnom modelu. Među njima, može li se može odrediti grupiranje ID-a, slanje opterećenja podataka, primanje obrade podataka i praćenje sigurnosnog nadzora za primenu; Program operativnog sistema / pozadinskog sustava koristi se za zakazivanje upravljačkog programa može obraditi podatke nakon što stigne prekid limenke; Vozač uključuje inicijalizaciju (podešavanje radnog stanja kontrolera, postavke brzine prijenosa, konfiguracija filtra za prihvaćanje, upravljački program za primopredajnik i program za rukovanje abnormalnosti.
Za prijenos srednjeg sloja potrebno je odrediti u skladu s bukom smetnji u okruženju, dužini autobusa i tako dalje. U slučaju snažnog smetnjaka mora se koristiti zaštićena žica; Zbog raspodjele kapaciteta uzrokovanog distorsom i distribucijom kosti od valnog vala uzrokovano prigušenjem nivoa autobusa, dužina autobusa mora uzeti u obzir raspodjelu korištenja otpora i kapaciteta; Istovremeno, ako upotreba velike brzine treba eksperimentirati i za utvrđivanje vrijednosti odgovarajuće otpornosti autobusa.
Za realizaciju CAN kontrolera možete odabrati kontroler CAN integriran u master čip sustava, poput NXP-ovog LPC2000 serije mikrokontrolera, ili možete koristiti i diskretne komponente CAN kontrolera, poput SJA1000 za realizaciju primopredajnika , Možete odabrati CTM1050, TJA1050 itd. Ako je ambijentni smetnji smetnji velik, morate razmotriti otpor i distribuciju srednjeg distribucije i distribucije mjenjača Karakteristike kapaciteta; Istovremeno, ako koristite autobus velike brzine, također trebate odrediti odgovarajuću otpornost autobusa kroz eksperimentiranje. Ako je buka smetnji u okolišu velika, potrebno je dodati izolacijski čip između kontrolera i primopredajnika ili upotrebe integrirane izolacijske funkcije CAN primopredajnika. Vrijedno je spomenuti da NXP-ov novi LPC11C24 mikrokontroler čip ne samo da integriše limenku za limenke, već i integrira funkciju predosretanja može se pruža dobru podršku za brzi razvoj sistema autobusa. Pored toga, prema stvarnoj primjeni dužine autobusa i broj čvorova u autobusu, također je potrebno razmotriti vrijeme kašnjenja prijenosa i prijema kopa.
Za limenke vozača i nanosnički sloj, vozač uključuje inicijalizaciju (uključujući hardver omogućava podešavanje brzine prijenosa, kontroler Postavke rada i konfiguracije tablice za primanje / prenos vozača i pružaju funkcije interfejsa i pružaju interfejs funkcije na gornji sloj, od kojih Neophodno je objasniti da konfiguracija tablice tablice za prihvatanje filtera treba zasnovati na grupi ID-a sistema pomoću aplikacijskog sloja; Može li može li se sloj aplikacija obavljati paketizaciju podataka na osnovu odnosa slanja / primanja podataka između čvorova u autobusu. Može li se nanositi sloj prema slanjem i primanjem odnosa između čvorova u autobusu za paket ID grupiranje, slanje paketa podataka, primanjem obrade podataka i nadgledanje autosu sigurnosti. Pored toga, najčešće korišteni mogući protokoli gornjeg sloja sabirnice uključuju CANOPEN, DEVICENET I ICAN.
2 Može analiza mehanizma za sinkronizaciju sabirnice
U procesu komunikacije, jedna od najvažnijih pitanja koja treba riješiti je kako postići sinkronizaciju podataka na pošiljatelju i prijemniku, tj. Završni prijemnik može pravilno primiti i raščlaniti podatke koje šalje protokol sabirnice pošiljatelja je vrsta asinhronog serijskog komunikacijskog protokola, koji pripada osnovnojpremnikaciji, a njegova sinhronizacija se realizuje iz visokog nivoa kontrole podataka za povezivanje podataka (HDLC). Konkretno, sinhronizacija protokola CANUS postiže se kroz 3 aspekta kako je opisano u nastavku.
2.1 Podešavanje parametara
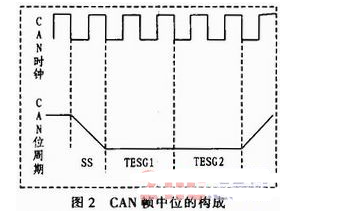
Obje strane komunikacije putem softvera postavljaju istu brzinu prijenosa, istoj dužini segmenta faznog podešavanja, ista širina skakanja sinhronizacije, kroz gore navedena tri elementa, definira dužinu metra u procesu prijenosa u procesu prijenosa u procesu prijenosa AS-a kao i lokacija točke uzorkovanja, bita struktura kao što je prikazano na slici 2, može se sazvati na slici koji je definiran u protokolu TQ vremena, koji se dobija preko frekvencijske podjele vanjskog sata ili a Periferni sat CPU-a. Osnovni sat signala limenke Can kontroler dobiva se dijeljenjem frekvencije vanjskog sata ili perifernog sata CPU-a. SS segment odgovara početnom segmentu, a rub skakanja u autobusu treba se pojaviti u ovom periodu, TESG1 odgovara prijenosu i segmentu faznog podešavanja 1, a TESG2 odgovara segmentu faznog podešavanja 2, a za visoko- Speed Bus, uzorci kontrolera i diskriminira autobus između Tesg1 i Tesg2.
2.2 Fiksna struktura okvira
Može li protokol jasno definirati fiksnu strukturu okvira kako bi se olakšao kontroler ili primopredajnik za nadzor države autobusa, u specifikaciji protokola, podijeljeno u standardne okvirne strukture, razlika se nalazi samo u Arbitražna domena, standardni okvir koji koristi 11- identifikator bita, dok prošireni okvir ima 29- identifikator bita, specifičan standardni okvir, produženu strukturu okvira okvira.
2.3.3 Teška sinhronizacija i resinhronizacija
2.3.1 Teška sinhronizacija
Takozvana tvrda sinhronizacija znači da se tijekom perioda u praznom hodu (tj. Razina sabirnice izražava kao kontinuirani recesivni bit), nakon što kontroler otkrije skok sa recesivne razine do dominantnog nivoa, to znači da u ovom trenutku znači je stanica za početak slanja podataka, a zatim prisilite nalog državnog brojača CAN kontrolera da sinhronizirate na SS segment prikazan na slici 2, a istovremeno se bitni sat počinje prebrojati iz ove tačke Nadalje (vrijeme može biti postavljeno gornjim slojem softvera). Teška sinhronizacija se koristi za početak određivanja okvira.
2.3.2 Resinhronizacija
U protokolu autobusa CAN, resinhronizacija se provodi na osnovu mehanizma za punjenje bita. Slično kao HDLC protokolu, u okviru strukture konstrukcije može se od početka okvira otkriti još pet uzastopnih bitova iste polaritet, dok se CRC niz zalogaj, kontroler može automatski umetnuti. Reinkronizacija je da tijekom prijenosa podataka može podesiti segment faznog podešavanja 1 i segment faznog podešavanja 2 otkrivanjem razlike između ivice skoka u autobusu i interno vrijeme čvorova i veličina podešavanja programira se sinhronizacijom Širina skakavice, a veličina podešavanja postavljena je u TQ-u. Specifično pravilo prilagođavanja je da se u procesu prenosa pretočava rub u autobusu koji je otkriven limenkom kontrolerom prilagođen kontrolerom limenkama ako se nalazi u internom roku čvorova, tada se ne traži podešavanje; Ako se preskočka rub nalazi u segmentu TESG1, to znači da u malo vrijeme postoji kašnjenje u autobusu u odnosu na malo vremena čvora, a zatim kontroler može produžiti tesg1 bitni vremenski period čvora i ako Vrijednost vremena kašnjenja (vrijednost t {6}}) veća je od sinhronizacijske širine preskoči, Vrijeme proširenja je sinhronizacija širine širine, u protivnom se može prostire kontroler čvora razlika između toga i malo vremena autobusa; Ako se ivica za skok nalazi u TESG2 segmentu, što ukazuje da je malo vremena u autobusu prekomjerno u odnosu na bitno vrijeme čvora, a zatim kontroler CAN smanjuje teške rok čvora, specifična pravila prilagođavanja slična su one iz segmenta TESG1.
3. CAN ANALIZA MEHANIZAMA SA BUSOM
Za razliku od industrijskog Ethernet-a, RS485 i drugi autobusi, Can Autobus šalje i primaju podatke o paketima, a ne na adresu čvora, tj. Čvorovi na limenci CAN nemaju, umjesto toga, svaki čvor treba konfigurirati Softver sa ID tablicom (u jedinici za prihvatanje čvora), a ako ID broj paketa podataka na autobusu postoji u ID tablici čvora, a zatim paket uspješno prenosi prihvaćanje Jedinica za prihvaćanje filtera tog čvora i bit će poslana u gornju softversku obradu i obrađena u skladu s tim, u suprotnom, paket se odbacuje. Na primjer, ako čvor A U autobusu želi poslati paket u čvor B, ID broj paketa mora biti smješten u ID-u TODE B. Slično, ako čvor želi da emitira paket u autobus, the ID broj paketa mora biti smješten u ličnim tablicama svih ostalih čvorova u autobusu. Kao što je već spomenuto, tablica ID-a konfigurirana je putem softvera, ali funkcija filtriranja prihvata vrši se kroz filtar za prihvatanje, hardversku jedinicu u kontroleru može, pa je odgađanje uzrokovano prihvaćanjem male u smislu brzine. Pored toga, prednost korištenja ovog adresnog mehanizma je da je sustav koji zapošljava ovaj autobus vrlo fleksibilan, tj. Novi čvorovi dodani ili izbrisani ne utječu na komunikaciju između originalnih čvorova sistema.
Sljedeće će se prikazati kontroler CAN integriran sa NXP-ovom LPC2478 čipom kao primjer za određivanje metode konfiguracije adrese CANUS-a. Kao što je prikazano na slici 3, prvo razvrstano prema paketima podataka koji se prenose u autobusu, odnosno, primjerice ID paketa i odgovarajućim planiranjem čvora, na primjer, u našem sustavu uglavnom postoje sljedeće vrste paketa: Kontrolni komandni paketi (uključujući akciju i pametriranje paketa), paketi alarma i paketi za povratne informacije, koji odgovaraju karakteristikama čvora upitačke pakete i kontrolnih komandnih paketa uglavnom su glavna stanica poslana u svakoj jedinici za slanje, dok su podaci o alarmima Paketi i povratne informacije Parametar Paketi podataka uglavnom se šalju iz svake jedinice čvorova robova na glavnu jedinicu čvora. Tada je jedinica za prihvaćanje svake čvora konfigurirana prema klasifikaciji ID-a, a specifična metoda konfiguracije je sljedeća: Prvo konfigurirajte odgovarajuće načine rada za prihvaćanje filtra prema karakteristikama čvora: OFF režim (ne primaju režim) , obilaznica (primanje svih poruka u autobusu) i normalan radni režim (hardversko filtriranje). Ako konfiguracija za normalan način rada, tada trebate konfigurirati odgovarajuće tablicu filtra za prihvaćanje (ID tablice), odnosno čvor treba primiti ID paketa ID-a kontrolera čvora za popunjavanje odgovarajuće tablice, A ovo dovršava limenku čvora za raspodjelu adrese sabirnice. Generalno gledano, tablica ID-a podijeljena je u sljedeća četiri područja: Područje standardnog identifikatora okvira, standardni identifikator formata okvira, čist prošireni okvir okvira identifikator za identifikator i prošireni prostor za identifikator okvira. Među njima je eksplicitni format jedinstveni identifikator ID-a, dok područje formata grupe ima uzastopno numerirane identifikatore ID-a.
4. CAN ANALIZA MEHANIZACIJE SA BUSOM
Autobusna arbitraža, odnosi se na vrijeme autobusa istovremeno ima više od jednog čvora za slanje metoda obrade protokola za prenos podataka. CAN Autobus koristi nerazorni mehanizam za arbitraže, odnosno više od jednog čvora u autobusu istovremeno slanje podataka, uz arbitražu do prioritetnih paketnih čvorova, možete nastaviti slati podatke i drugi neuspjeh arbitraže čvor će izaći iz stanja koja šalje i pretvori se u prijemni čvor, sa drugim mehanizmima sabirnice sabirnice (kao što je CSMA LAN). (U usporedbi s ostalim arbitražnim mehanizmima sabirnice (npr. CSMA / CD LAN), neće samo uništiti poslane podatke, već neće uzrokovati kašnjenje slanja podataka, što je jedna od prednosti CAN autobusa u usporedbi s drugim autobusima u odnosu na druge autobuse , a uglavnom se realizuje sljedeće dvije karakteristike CAN sabirnica: 1) Linija i karakteristike CANUS-a, tj. Kada više čvora u autobusu istovremeno šalje dominantno i nevidljive razine, autobus nivo je dominantan nivo. 2) Linija i karakteristika može se može istovremeno pošaliti više čvora u autobusu istovremeno dominantne i nevidljive razine, nivo sabirnice prikazuje dominantan nivo. 2) Može li kontroler nadgledati status nivoa autobusa, tj. Kada u arbitražu, kada kontrolor pošalje nevidljivu razinu, već otkriva autobus kao vidljiva razina, armatura čvora.
5. Može autobusna analiza robusnost
Robusnost od CAN sabirnice realizirana je kroz otkrivanje u stvarnom vremenu i praćenje sigurnosti čvora i paketa sabirnice, može li autobus biti čvrsto inhibicija vanjskih smetnjih signala korištenjem diferencijalnih signala. Konkretno se raspravlja u nastavku.
5.1 Praćenje u realnom vremenu autobusnog talasa
Može li kontroler ne samo da nadgleda pakete podataka koje drugi čvorovi u autobusu šalju nakon uključivanja, ali i nadgledaju podatke koje su po sebi poslali u procesu slanja paketa podataka u realnom vremenu, nakon otkrivanja grešaka na mjestu, nakon otkrivanja grešaka, Greške u vezi, CRC greške, greške u oblikovanju ili greške od odgovora, čvor će se temeljiti na stanju pogreške u kojoj je (pogreška aktivirana ili pogreška) za slanje odgovarajuće zastave o pogrešci. U stvari, da samo web mjesto za aktiviranje pogreške šalje logotip aktiviranja (tj. 6 uzastopnih dominantnih bitova uslijedilo je 8 recesivnih komadića pogreške u obliku znakova), imat će utjecaj na autobus i čvorove u autobusu, dok Čvor u stanju prepoznavanja grešaka šalje logotip prepoznavanja grešaka zapravo nema nikakvog utjecaja na autobus (6 recesivnih nivoa poslanih s praznim stanjem autobusa je isti).
5.2 Nadgledanje stanja čvora u stvarnom vremenu radi određivanja privilegija čvora
Čvorovi mijenjaju svoju državu (u realnom vremenu) ili na stanju pogreške, u stvarnom vremenu prema paketima upućenim u autobusu. Čvorovi u stanju aktiviranja pogreške sudjeluju u autobusnoj komunikaciji, a jedinice koje se priznaju pogreške sudjeluju u komunikaciji sabirnice, ali trebaju poslati 8 dodatnih implicitnih bitova prije nego što pokrenu sljedeću pošalji poruku. Za pakete upućene u autobusu, kao što je prikazano u tablici 1, 15- Bit CRC niz provodi praćenje početnog bita, arbitražnog polja, polja za kontrolu i polje podataka (ako postoji) generira CRC niz paketa u skladu s istim algoritmom kao što je čvor za slanje kada prima podatke i uspoređuje s primljenim CRC sekvencom, ako je drugačije, onda to znači da postoji greška i prijem Čvor neće odgovoriti na prijemni čvor neće odgovoriti na paket, a čvor koji šalje će otkriti grešku odgovora i ponovo poslati paket. Zaključno, može li autobus postići visoku sigurnost podataka i stabilnost autobusa putem sloja veze i fizičkim slojem.
6. Zaključak
Na osnovu specifikacije protokola ISO11898 detaljno analizira princip realizacije i bazi mehanizma za sinhronizaciju čvora Autobus, mehanizam za automatsko arbitražni mehanizam (tj. Mehanizam za rješavanje sukoba sabirnice) i autobusnog robusnost iz perspektive komunikacije, i na istim Kratko uvodi primjenu karakteristika aplikacija CANUS i sistem slojevitoj strukturi autobusa kada se primjenjuje na stvarni sistem, što je vrlo važno za dubinsko razumijevanje CANUS CANUS protokola i primjene CAN sabirnice do stvarnog sistema. To je vodič za razumijevanje CAN-ovog protokola sabirnice i primjenom CAN sabirnice na specifične inženjerske projekte, kao i istraživanje ili razvoj sabirnica za određene zahtjeve.