


Ovaj članak se bavi uobičajenim izazovima s kojima se suočavaju dizajneri u polju industrijske automatizacije kada razvijaju interfejse za detekciju položaja za kontrolu motora-posebno, otkrivanje položaja u aplikacijama koje zahtijevaju veće brzine i manje veličine. Korištenje informacija prikupljenih od enkodera za precizno mjerenje položaja motora je ključno za uspješan rad automatizacije i strojeva. Brzi,-visoka rezolucija, dvokanalni-analogni analogni-u-digitalni pretvarači (ADC) sa sinhronim uzorkovanjem su osnovne komponente takvih sistema.
Uvod
Tačne informacije o rotaciji motora kao što su položaj, brzina i smjer su od suštinskog značaja za proizvodnju preciznih pogona i kontrolera za nove aplikacije, kao što su mašine za sklapanje koje montiraju mikro{0}}komponente na PCB područja s ograničenim prostorom. Nedavno je kontrola motora počela da se minijaturizira, omogućavajući nove primjene kirurške robotike u zdravstvenoj industriji i nove primjene dronova u zrakoplovstvu i odbrani. Manji kontroleri motora također pokreću nove primjene u industrijskoj i komercijalnoj montaži. Za dizajnere, izazov leži u ispunjavanju zahtjeva visoke{4}}preciznosti senzora za povratnu informaciju o položaju u aplikacijama velikih-brzina uz integraciju svih komponenti unutar ograničenog PCB prostora za instalaciju unutar minijaturnih paketa, kao što su robotske ruke.
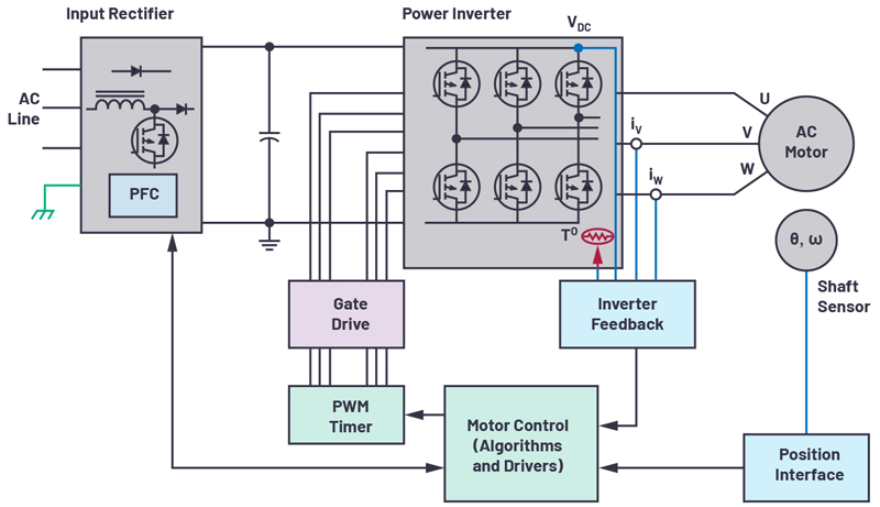 Slika 1. Zatvoreni-Sistem povratne informacije o kontroli motora
Kontrola motora
Upravljačka petlja motora (kao što je prikazano na slici 1) se prvenstveno sastoji od motora, kontrolera i interfejsa za povratnu informaciju o položaju. Motor rotira osovinu, tjerajući robotsku ruku da se kreće u skladu s tim. Kontroler motora upravlja kada motor primjenjuje silu, kada se zaustavi ili kada nastavi rotirati. Interfejs položaja unutar petlje daje kontroleru informacije o brzini i položaju. Za mašine za sklapanje koje rukuju minijaturnim štampanim pločama za{5}}ugradnju na površinu, ovi podaci su kritični za pravilan rad. Sve ove aplikacije zahtijevaju precizno mjerenje položaja rotirajućih objekata.
Senzori položaja moraju posjedovati izuzetno visoku rezoluciju da precizno detektuju položaj osovine motora, pokupe odgovarajuće mikro-komponente i postave ih na ispravne lokacije na ploči. Osim toga, veće brzine motora zahtijevaju veću propusnost petlje i manju latencije.
Sistemi za povratne informacije o poziciji
U nižim{0}} aplikacijama, detekcija položaja se može implementirati pomoću inkrementalnih senzora i komparatora. Međutim,-aplikacije visoke klase zahtijevaju složenije signalne lance. Ovi sistemi povratnih informacija uključuju senzore položaja praćene analognim prednjim{4}}kondicioniranjem signala, ADC i ADC drajverom. Podaci prolaze kroz ove komponente prije ulaska u digitalni domen. Najprecizniji senzor položaja je optički enkoder. Optički enkoder se sastoji od LED izvora svjetlosti, označenog diska pričvršćenog na osovinu motora i fotodetektora. Disk ima neprozirne i prozirne maskirane oblasti koje blokiraju ili propuštaju svjetlost. Fotodetektor detektuje ove svetlosne signale, pretvarajući svetlosne impulse za uključivanje/isključivanje u elektronske signale.
Kako se disk rotira, fotodetektor (sinhroniziran sa uzorkom diska) generiše male sinusne i kosinusne signale (na nivou mV ili µV). Ova konfiguracija je tipična za optičke enkodere apsolutnog položaja. Ovi signali ulaze u kola za kondicioniranje analognog signala (obično se sastoje od diskretnih pojačala ili analognih PGA za dobijanje signala do 1 V vršnog-do-opseg vršnog opsega), obično da bi se uskladio raspon ulaznog napona ADC-a sa maksimalnim dinamičkim opsegom. Svaki pojačani sinusni i kosinusni signal se zatim hvata od strane pogonskog pojačala ADC-a za sinkrono uzorkovanje.
Svaki kanal ADC-a mora podržavati sinhrono uzorkovanje da bi se istovremeno dobile sinusne i kosinusne tačke podataka, jer ove kombinovane tačke daju informacije o poziciji ose. Rezultati ADC konverzije se šalju u ASIC ili mikrokontroler. Kontroler motora ispituje poziciju enkodera tokom svakog PWM ciklusa i koristi ove podatke za pokretanje motora prema primljenim komandama. U prošlosti, da bi se integrisali u ograničen prostor na ploči, dizajneri sistema su morali da žrtvuju ili brzinu ADC-a ili broj kanala.
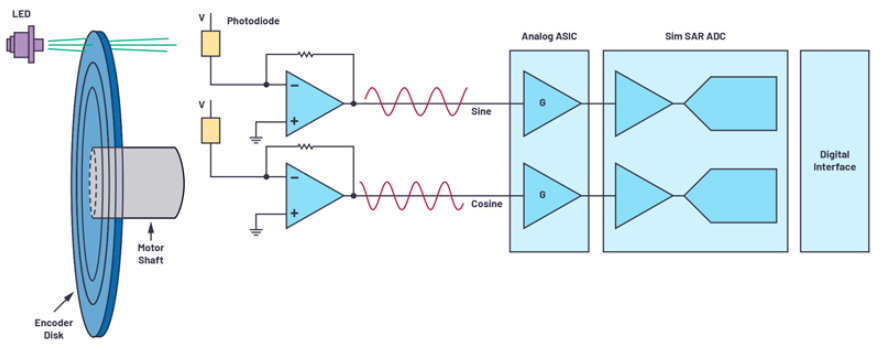 Slika 2. Sistem povratnih informacija o poziciji
Optimizirajte povratne informacije o položaju
Kako tehnologija nastavlja da napreduje, aplikacije za kontrolu motora koje zahtijevaju visoko{0}}precizno otkrivanje položaja neprestano se inoviraju. Rezolucija optičkih enkodera može biti određena brojem fino fotolitografiranih utora na disku, obično u rasponu od stotina do hiljada. Unošenjem ovih sinusnih i kosinusnih signala u ADC velike-brze, visokih{4}}performansi, koderi sa višom rezolucijom se mogu kreirati bez potrebe za promjenama sistema na disku enkodera. Na primjer, uzorkovanje sinusnih i kosinusnih signala enkodera nižom brzinom hvata samo ograničen broj vrijednosti signala, kao što je ilustrovano na slici 3; ovo ograničava tačnost pozicijske kapacitivnosti. Na slici 3, uzorkovanje sa višom brzinom sa ADC-om omogućava sticanje detaljnijih vrednosti signala, omogućavajući preciznije određivanje položaja. ADC-ova velika-brzina uzorkovanja podržava preduzorkovanje, dodatno poboljšavajući performanse šuma i eliminišući neke zahtjeve za digitalnu naknadnu{11}}obradu. Istovremeno, izlazna brzina podataka ADC-a se može smanjiti, što znači da podržava sporije signale serijske frekvencije, čime se pojednostavljuje digitalni interfejs. Sistemi povratnih informacija o položaju motora montirani su na sklop motora, koji u nekim aplikacijama može biti izuzetno kompaktan. Stoga je veličina kritična za postavljanje modula enkodera u ograničeno dostupno područje PCB-a. Integracija višekanalnih komponenti unutar jednog minijaturnog paketa nudi značajnu uštedu prostora.
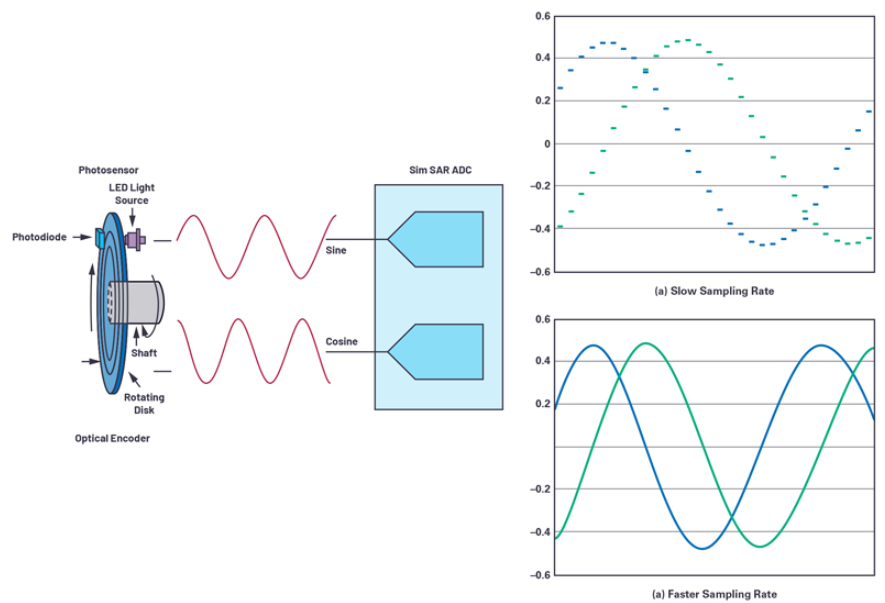 Slika 3. Brzina uzorkovanja
Primjer dizajna povratne informacije o poziciji optičkog enkodera
Slika 4 ilustruje primjer optimiziranog rješenja pogodnog za sisteme povratne informacije o položaju optičkog enkodera. Ovo kolo lako se povezuje s optičkim koderima apsolutnog-tipa, a zatim lako hvata diferencijalne sinusne i kosinusne signale iz enkodera. ADA4940-2 prednja{6}}pojačalo je dvokanalno-nisko-u potpunosti diferencijalno pojačalo koje se koristi za pogon AD7380. Potonji je dvokanalni-kanalni, 16-bitni, potpuno diferencijalni, 4 MSPS sinhroni SAR ADC za uzorkovanje smješten u kompaktnom LFCSP paketu 3 mm × 3 mm. Izvor referentnog napona na -čipu od 2,5 V omogućava implementaciju ovog kola sa minimalnim brojem komponenti. VCC i VDRIVE ADC-a, zajedno sa šinama za napajanje drajvera pojačala, mogu se napajati LDO regulatorima kao što su LT3023 i LT3032. Kada su ovi referentni dizajni međusobno povezani (npr. korištenjem optičkog enkodera 1024-slota koji generiše 1024 sinusnih i kosinusnih ciklusa po okretanju diska kodera), 16-bitni AD7380 uzorkuje svaki slot kodera preko 216 kodova, povećavajući ukupnu rezoluciju enkodera na 26 bita. Brzina protoka od 4 MSPS osigurava hvatanje detaljnih informacija o sinusnom i kosinusnom ciklusu zajedno s najnovijim podacima o poziciji enkodera. Ova visoka propusnost omogućava implementaciju prekomjernog uzorkovanja na čipu, smanjujući vremensko kašnjenje kada digitalni ASIC ili mikrokontroler predaju preciznu povratnu informaciju o poziciji enkodera motoru. Još jedna prednost preduzorkovanja na čipu AD7380 je potencijal za dodavanje dodatnih 2 bita rezolucije, koja se može kombinovati sa funkcijom poboljšanja rezolucije na čipu. Ovo poboljšanje rezolucije dodatno poboljšava preciznost, postižući do 28 bita. Napomena o primeni AN-2003 pruža detaljne informacije o mogućnostima preduzorkovanja i poboljšanja rezolucije AD7380.
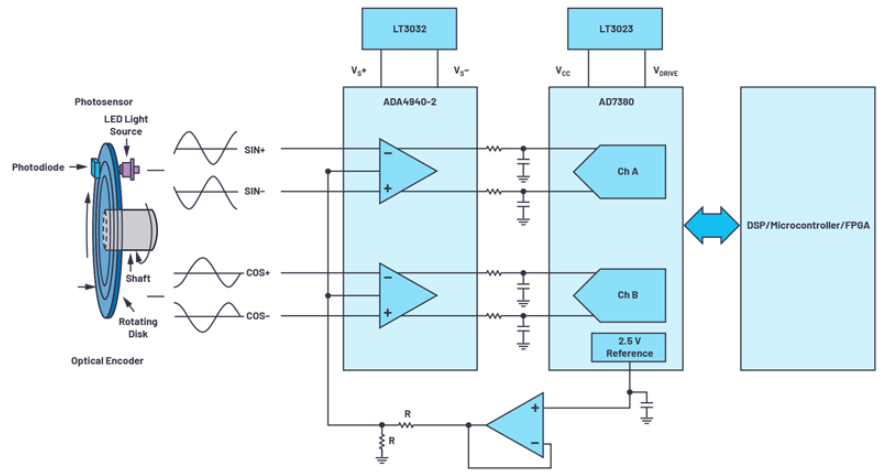 Slika 4. Dizajn optimiziranog sistema povratnih informacija
Zaključak
Sistemi upravljanja motorima zahtijevaju veću preciznost, veće brzine i veću minijaturizaciju. Optički enkoderi služe kao uređaji za detekciju položaja motora. Stoga signalni lanac optičkog enkodera mora pružiti visoku preciznost pri mjerenju položaja motora. ADC-brzi,-veliki protok precizno hvataju informacije i prenose podatke o položaju motora na kontroler. Brzina, gustina i performanse AD7380 zadovoljavaju industrijske zahtjeve, a istovremeno omogućavaju veću preciznost sistema povratnih informacija o položaju i optimiziraju implementaciju sistema.
Autor
Jonathan Colao