


Kada se vozite u liftu, definitivno želite da se od jednog sprata do drugog glatko i sigurno pobijedite. U pogonu lifta, sofisticirana kontrola kretanja omogućava liftu da se zaustavi na određenom položaju i usporava glatko dok ne dođe do potpunog stajanja. Lack of sophisticated motion control can cause an elevator to mistakenly stop between floors, which can make the elevator rider feel dizzy and uncomfortable or unsafe.
Roboti, mašine za računalnu kontrolu (CNC) i tvornička oprema za automatizaciju zahtijevaju preciznu kontrolu položaja putem servo diskova, a u mnogim slučajevima precizna kontrola brzine za pravilno proizvoditi proizvode i održavanje tihog tipa.
Mnogi aspekti industrijskih pogona važni su u postizanju preciznosti kontrole kretanja, što uključuje tri osnovna podsustava u dizajnu kontrole u stvarnom vremenu, naime osjetljivosti, obradu i vožnji. Ovaj će rad razgovarati o primjerima tehnologija koje podržavaju svaki podsustav.
Osjetljivost
Precizna kontrola kretanja ne može se realizirati bez preciznog položaja i brzine osjetljivosti. Senzing može uključivati motorno osovinu kutni položaj i brzina brzina ili transportna traka linearna pozicija i osjet na brzinu. Dizajneri često koriste inkrementalne optičke enkodere sa stotinama do hiljadu utora po revoluciji u smisao i brzinu. Ti su enkoderi obično povezani sa mikrokontrolerima (MCUS) preko kvadratnih kodiranih impulsa (QEP) i zato zahtijevaju mogućnost QEP sučelja.
Suprotno tome, apsolutni enkoderi su značajno precizniji, obično imaju više slotova po revoluciji i precizni su za pružanje apsolutnog kutna pozicija. Osjećeni položaj pretvara se u digitalni prikaz i kodira se u skladu sa standardnim protokolom. Primjeri takvih protokola su dvosmjerna sinkronizacija serijske sinkronizacije T-Direktivne serijske sinkronizacije T-Format-a i IC-Haus GmbH (BISS) C. Trebali bi vam i poljski programabilni niz vrata (FPGA) za sučelje sa takvim davačem, ali sve više i više MCU-ova Sada imate ovu sposobnost (kao što je prikazano na slici 1 ispod). Budući da se T-format i BISS C protokoli često razlikuju od onih koji podržavaju popularne komunikacijske portove ili sučelja poput serijskog perifernog sučelja (SPI), univerzalni asinhroni prijemnik prijemnik (UART) ili mrežom kontrolera (CAN), koji su uobičajeni Većina MCU-a, često zahtijevaju prilagodljive logičke blokove ili vlasničke jedinice za obradu.
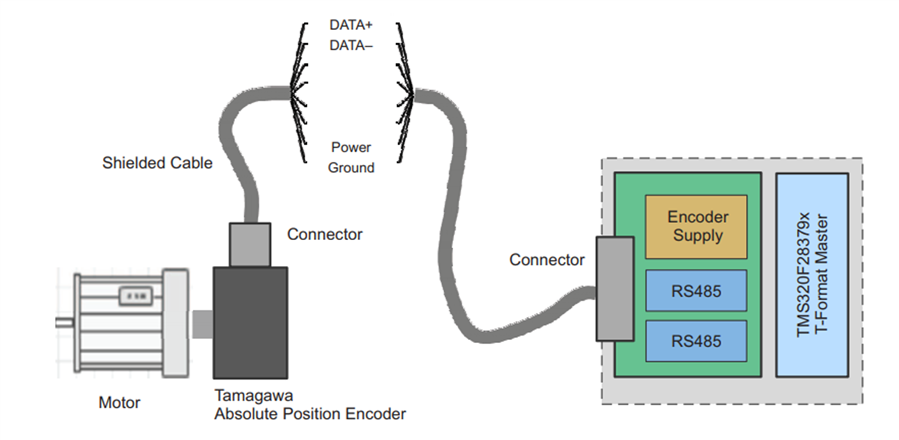
Apsolutni koderi se takođe mogu zasnovati na elektromagnetskim ili rezolucijskim krugovima, koji zahtijevaju precizno mjerenje sinusoidnih električnih signala. Stoga su i precizni operativni pojačali i naponski referenci. Kontrola motora i pokreta uvijek zahtijeva precizan detekciju struje motora i napona, posebno kada se koristi kontrola bez senzora. Uobičajena rješenja su inline i inverter mostom rukom s malim spoljnim detekcijom koristeći izolirane / ne-izolirane pojačale i upravljačke programe sa integriranim detekcijom trenutne struje.
Obrada
Izvršenje profila kontrole pokreta i algoritmi u preciznim upravljačkim sustavima pokreta zahtijeva MCUS sa visokom računalnom snagom, koja su obično 32- duljine riječi s izvornim 64- bitnom plutajućom bojom kako bi se osigurala potrebna preciznost i tačnost . Mnogi MCUS imaju hardverske plinske papučice jer algoritmi jako se oslanjaju na trigonometrijsku, logaritamsku i eksponencijalnu matematiku.
S obzirom na broj osi pokretanog pod kontrolom ili broj kontrolnih petlje, dizajneri često koriste multi-centralni procesor (CPU) arhitekturu ili paralelne gasne papučice na sliku CPU-a. Višestruki CPU-ovi se takođe može uzeti u obzir za dodatne nadzorne i komunikacijske zadatke.
Kao aplikacija za kontrolu u stvarnom vremenu, ukupna kašnjenja cijelog signalnog lanca (tj. Vrijeme od zbirke struje, napona, položaja i brzine mjerenja za ažuriranje kontrolnih izlaza) ima izravan utjecaj na kontrolne performanse , a samim tim i tačnosti. Neki MCUS imaju analogne kompare za analogni čip koji mogu izravno generirati kontrolne akcije, značajno smanjujući latenciju i opterećenje CPU-a. Brzo prekid prekida i ušteda i oporavak polja su također važni.
Visoka struja za obradu nije dovoljna. Kontrola pokreta MCUS mora imati i kontrolu opće namjene kao što su {12- i 16- bitni analogni digitalni pretvarači, QEP sučelja, rezoluciju i resululu i modulaciju impulsa (PWM ) izlazi. Potrebna je i mogućnost implementacije prilagođene logike i vremena.
Da bi pomogli dizajnerima da brže, MCU i upravljački programi motora nude algoritme motora i upravljanja motorima, uključujući osnovne algoritme kao što su posmatrači senzora i kompletni kontrolni kôd s GUI konfiguracijom.

MCUS za industrijske pogone
Vozači
Potporni uređaji i upravljački programi potrebni su za pružanje željene kontrolne akcije, obično u obliku PWM-a, gdje bi dužni ciklus predstavlja radnju. Precizna kontrola PWM impulsa važna je, što znači da vozač mora pružiti potrebni intenzitet pogona s najmanjim mogućim vremenskim odstupanjem; Uređaj za napajanje mora uključiti i isključiti u tačno planiranom vremenu. Takvi su vozači danas lako dostupni, s dodatnim funkcijama kao što su prekomjerna i toplotna zaštita. Novi široki pojasni uređaji za pojaseve osiguravaju brzo i precizno vrijeme uključivanja i isključivanja. Brze brzine prebacivanja i niskih prekidača za prebacivanje širokih pojasa uređaja omogućavaju i brze kontrolne petlje za poboljšanu stabilnost i performanse.
Pored tačnosti, mnoge aplikacije zahtijevaju dizajn upravljanja motorom koji su dovoljno kompaktni da koriste upravljačke programe sa integriranim trenutnim modulima i napajanja.
Zaključak
Precizna kontrola kretanja kritična je za industrijske pogone. Tehnička rješenja Bave se sva tri podsistema u osnovi dizajna kontrole u stvarnom vremenu, osjetljivost, obradu i pokretanje i dizajnirani su za omogućavanje preciznog kontrole kretanja.