


U modernom životu motori se široko koriste u kućnim aparatima, automobilskoj elektronici, industrijskoj kontroli i mnogim drugim aplikacijama, a svaki motor ne može pokrenuti bez odgovarajućeg vozačkog čipa. Nanomicro nudi širok izbor proizvoda vozača motora. Ovaj se videozapis fokusiraće na zajedničke vrste motora i induktivne aplikacije za učitavanje kako bi vam pomogli da bolje shvatite kako odabrati pravi vozački čip motora.
Vrste i primjene uobičajenih induktivnih opterećenja
Motor je u suštini energetski konverzijski uređaj, kroz elektromagnetsku indukcijsku principu električne energije u kinetičku energiju, uglavnom podijeljena na četkicu, dc motor (BLDC), osim motora, i magnetni ventili također pripadaju uobičajenim induktivnim opterećenjima, čiji je princip vožnje sličan onom motora.
U svakodnevnom životu motori se široko koriste u raznim električnim opremom i gotovo su sveprisutni. Na primjer, u automobilima, funkcije poput podizanja i spuštanja prozora, podešavanje sjedala, podešavanje zrcala, kontrola vrata i zaključavanje vrata i zaključavanje vrata oslanjaju se na različite vrste motora kao osnovne komponente.
Kako funkcionira čips vozača motora
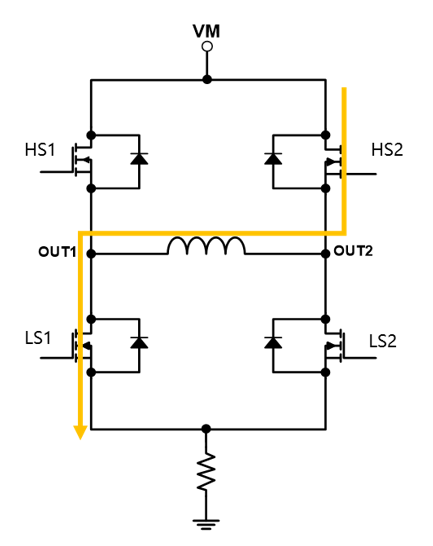
Tipičan H-most motorni vozač koji se prikazuje na donjoj slici, čip se sastoji od četiri MOS-a unutar H-mosta (HS1, HS2, LS1, LS2), ulazi za čip su povezane na upravljačku jedinicu za kontrolu unutarnjih mos cevi i na taj način upravljaju izlazima i motornim namotajima u veličini i smjeru struje.
Naprijed
Obrnuti
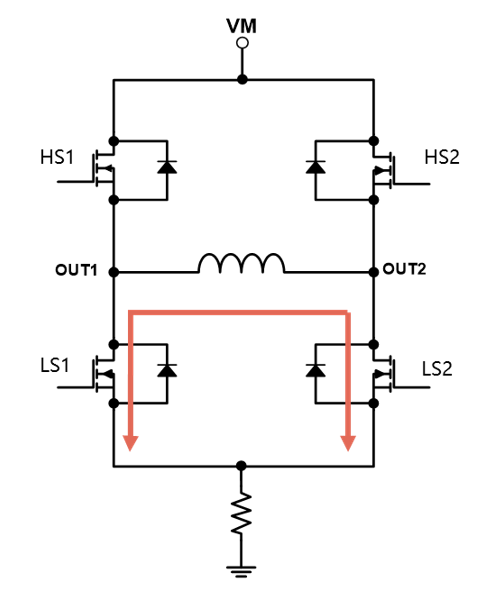
Sporo propadanje
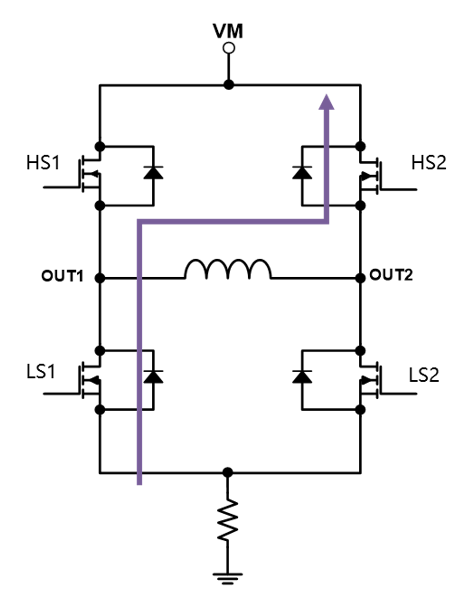
Brzo propadanje
Naprijed:Tekući teče iz od out1 do out2, realizirajući rotaciju motora naprijed.
Obrnuto:Tekući se teče iz od out2 do out1, realizirajući obrnutu rotaciju motora.
Sporo propadanje:Istovremeno su dvije donje cijevi LS1 i LS2 napajane, a namotavajuća struja polako se isprazni na zemlju kako bi se realizirala namotavanje, tj. Kočnica ili spora recesija.
Brzi propadanje:Ako su u ovom trenutku uključeni LS1 i HS2, na oba kraja namotavanja primijenit će se negativan napon, a strujanje namotaja će se brzo apsorbirati napajanjem, tj. Brzo propadanje.
Gornja četiri načina rada precizno podešavaju operativnu državu motora upravljanjem stanja preklopnog stanja MOS-a za ispunjavanje različitih zahtjeva za aplikacije.
Bipolarni stepper motorni pogon
Snabom ortogonalnih struja s više stupnjeva podjele na obje namota, smjer i veličina vektora magnetskog polja unutar motora mogu se precizno kontrolirati, čime se shvataju tako precizno upravljanje položajem.
Što je veća interpolacija trenutne, to je bolja tačnost pozicioniranja i glatkoću kontrole motora za stepper. Ovisno o stupnju pododjele, postoje zajednički modovi poput 4 pododjeljne, 16 pododjeljenja, 32 podjele i tako dalje.
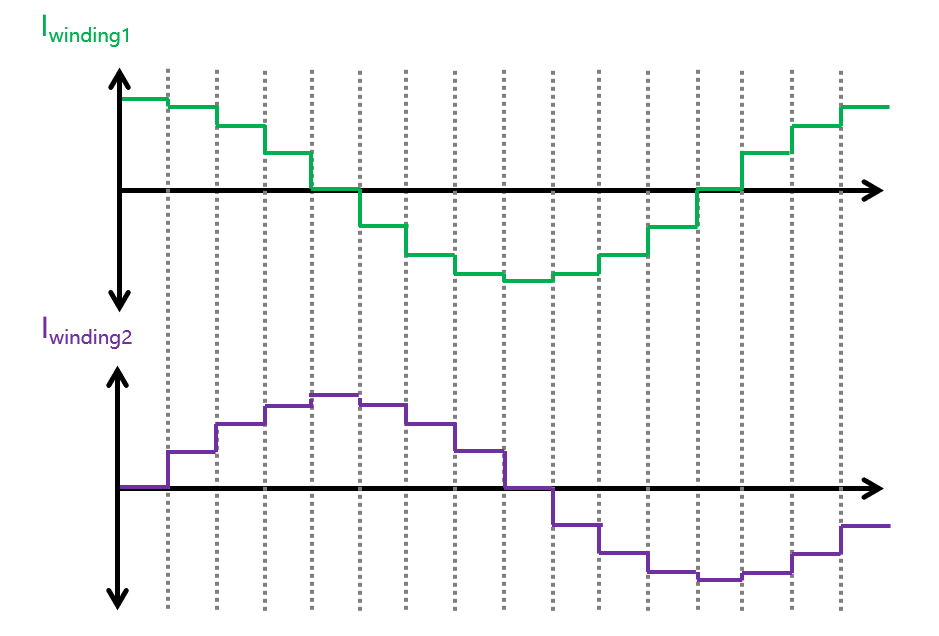
Shematski dijagram kvara ¼ Korak
Za stroži upravljački program, pored unutrašnjeg pogona H-Bridge, važnija je precizna kontrola struje izlazne interpolacije. Uzmite 1/4 režim podviđenja kao primer, postoje četiri podjele tekuće vrijednosti u okviru potencijalnog ugla od 90 stepeni, a struja dva namotaja je sinusni val s fazom 90 stepeni.
Vozački čip kroz kontrolni algoritam i modulacijski krug, preciznu kontrolu H-mosta za trenutnu modulaciju, tako da je struja u namotaju motora upravo talanski oblik i veličina naših postavki da bi se uzorkovanje izlazne struje.
Za stepper motorni vozač treba obratiti pažnju na parametre čipa su: Radni napon, fazna struja, vrsta upravljačkog signala, maksimalna diploma za podjelu, trenutni modulacija i resulacija i funkcije za recesiju.