


1 Uvod
Mikrokontroleri se sve više primjenjuju u automatiziranim upravljačkim uređajima, integriranim sistemima zaštite{0}}baziranim na mikroprocesoru za električne mreže i drugim oblastima upravljanja industrijske automatizacije, pri čemu kompleksnost ovih uređaja stalno raste. Kako bi se odgovorilo na zahtjeve razvojnih ciljeva u stvarnom-množenju sa više zadataka-, model jednog-CPU-a, jednog-programera zamjenjuje se zajedničkim pristupom koji uključuje više CPU-a različitih tipova i više programera. Ova nova razvojna paradigma uvodi kritičan izazov: standardizaciju hardvera i softvera za razmjenu informacija između CPU-a tokom implementacije. Ova standardizacija je ključna za uspješno usvajanje ovog novog modela. Među brojnim komunikacijskim metodama, RS-485 serijski komunikacijski protokol baziran na UART-u širokoj je primjeni zbog jednostavnog ožičenja, visoke pouzdanosti i mogućnosti podrške više CPU-a. Što se tiče softverskih komunikacijskih protokola, Modbus protokol nudi značajne prednosti korisnicima zbog svoje univerzalne prirode i zrelog softvera za otklanjanje grešaka. Stoga, tokom razvoja novog uređaja za sveobuhvatnu zaštitu motora, usvojeni su RS-485 metod serijske komunikacije i Modbus komunikacioni protokol kako bi se postigla razmjena informacija i upravljačkih komandi između više CPU-a. Kako bi poboljšao efikasnost i koordinaciju serijske komunikacije, autor je implementirao brojne mjere u hardverskoj i softverskoj arhitekturi komunikacionog mehanizma, postigavši odlične rezultate. Tokom faze otklanjanja grešaka u sistemskoj komunikaciji, korištena je metoda gdje je svaki CPU modul prvo komunicirao sa standardnim Modbus test softverom prije nego što je prošao kroz međusobnu interkonekciju otklanjanja grešaka, značajno poboljšavajući efikasnost kolaborativnog razvoja. Praksa je dokazala da ova filozofija dizajna pojednostavljuje strukturu sistema dok u velikoj meri povećava operativnu efikasnost i pouzdanost uređaja.
2 Karakteristike uređaja za sveobuhvatnu zaštitu motora
Osim sveobuhvatnih funkcija zaštite, uređaj za zaštitu motora integrira mjerenje, daljinsko upravljanje i komunikacijske mogućnosti. Njegov veliki-ekran LCD ekran kineskih znakova omogućava-prijatan interfejs. Koristeći komunikaciju CAN magistrale sa hostom za nadzor, on formira podsistem unutar hijerarhijskog, distribuiranog sistema automatizacije podstanice. Da bi se optimizirala funkcionalnost sistema za njegove zahtjeve za više{5}}zadaća, usvojena je više-CPU arhitektura. Jedan CPU upravlja periodičnim uzorkovanjem i prijenosom impulsa; glavni CPU modul upravlja obradom podataka, proračunom električnih parametara, dijagnostikom kvarova i operacijama prebacivanja; dok CPU modula ploče nadgleda interakciju ljudi-mašine i olakšava komunikaciju sa glavnim zaštitnim modulom i hostom za nadzor. Svaki CPU modul ima jasno definisane zadatke, olakšavajući kolaborativni razvoj više inženjera tokom implementacije. Serijska komunikacija povezuje glavni CPU i CPU panela, omogućavajući interakciju ljudi{11}}mašine i time zauzima kritičnu poziciju. Uspostavljanje racionalnog komunikacijskog mehanizma je srž sekcije serijske komunikacije, određujući koordinaciju komunikacije i efikasnost otklanjanja grešaka tokom kasnijih faza razvoja sistema.
3 Uvod u komunikacijske mehanizme
3.1 Hardverski dizajn komunikacijskog mehanizma
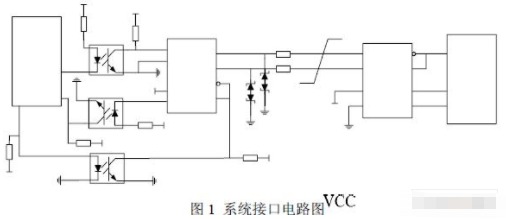
Komunikacioni mehanizam predložen za ovaj sistem ima za cilj visoku efikasnost i pouzdanost. RS-485 koristi polu-dupleksnu strukturu, koja je često praktičnija od punog dupleksa u terenskim aplikacijama. Ovdje je usvojena pojednostavljena veza koja koristi samo dvije signalne linije. Dijagram kola sistemskog interfejsa je prikazan na slici 1. TTL logički nivoi koji izlaze iz mikrokontrolera 8051 na glavnom zaštitnom modulu su optički izolovani, a zatim se pretvaraju u RS-495 nivoe pomoću MAX485 čipa. Nakon toga, MAX485 čip na modulu panela ih pretvara nazad u TTL logičke nivoe za čitanje od strane 8031 mikrokontrolera. Na strani mikrokontrolera 8051, pin P2.7 paralelnog I/O porta 2 kontroliše pin za omogućavanje MAX ulaza RE i pin za omogućavanje izlaza DE. Kao što je prikazano na slici 1, kada P2.7 daje visok nivo, RE je omogućen, omogućavajući strani mikrokontrolera da prima podatke. Kada P2.7 daje nizak nivo, DE je omogućen, dozvoljavajući strani mikrokontrolera da prenosi podatke. Ovaj pristup sprječava gubitak podataka zbog preklapanja uzrokovanog slijepim prijenosom, osiguravajući visok kvalitet komunikacije i pouzdanu brzinu prijenosa.
3.2 Komunikacijski protokol
Kako bi se osigurao precizan prijenos podataka između dva modula unutar zaštitnog uređaja, set specifikacija koji reguliraju prijenos informacija-uključujući načine prijenosa, formate podataka i sadržaj-je od suštinskog značaja. Ovo čini protokol ili komunikacijski protokol. Bez lako dostupnog, zrelog softvera za otklanjanje grešaka, glavni CPU modul u suštini funkcionira kao crna kutija, što dovodi do brojnih i teško-za-prevaziđivih izazova tokom testiranja sistemske integracije. Stoga je široko prihvaćen Modbus komunikacijski protokol odabran i pojednostavljen kako bi odgovarao specifičnim zahtjevima uređaja, omogućavajući uspješnu međumodulnu komunikaciju sa dokazanom efikasnošću. Modbus koristi master{9}}slave komunikacioni model. Master prvo šalje naredbu komunikacijskog zahtjeva slaveu. Slave tada odgovara glavnom s podacima na osnovu koda funkcije unutar naredbe zahtjeva. Svaki slave posjeduje jedinstvenu adresu. I okviri zahtjeva koje šalje master i okviri odgovora koje šalje slave počinju adresom slave-a. Podređeni samo čitaju komande upućene sebi i ignorišu poruke koje počinju sa drugim slave adresama. Ova funkcionalnost je implementirana korištenjem Mode 2 ili Mode 3 serijskog porta 8051. Ovaj model komunikacije-i-odgovora značajno poboljšava tačnost komunikacije. U ovom uređaju je usvojen RTU način prijenosa Modbusa.
4 Mjere za poboljšanje pouzdanosti komunikacije
Zadnja dva bajta Modbus poruke služe kao bajtovi kontrolne sume. RTU komunikacija koristi CRC-16 cikličku provjeru redundanse za otkrivanje greške. Njegov mehanizam za kodiranje/dekodiranje je relativno jednostavan sa niskom stopom grešaka, što se može postići pomoću računarskih ili programskih metoda. U nastavku je navedeno nekoliko pristupa:
4.1 Osnovni algoritam (ručno izračunavanje)
Koristeći CRC16-CCITT kao primjer: CRC kontrolni zbir je 16 bita, a generirajući polinom je 17 bita. Pretpostavimo da je tok podataka 4 bajta: BYTE, BYTE, BYTE, BYTE[0];
Pomaknite tok podataka ulijevo za 16 bita, efektivno ga proširujući za faktor od 256×256. Zatim izvršite dijeljenje polinomom generatora 0x11021 koristeći dijeljenje bez-pozajmljivanja (ekvivalentno bitnom XOR-u). Rezultirajući ostatak je CRC kontrolni zbroj. Preneseni tok podataka sastoji se od 6 bajtova: BYTE, BYTE, BYTE, BYTE[0], CRC, CRC[0].
4.2 Računarski algoritam 1 (Bit-algoritam tipa)
1) Postavite gornjih 16 bitova (BYTE, BYTE) proširenog toka podataka (6 bajtova) u 16-bitni registar;
2) Ako je najznačajniji bit registra 1, pomerite registar ulevo za jedan bit (dobijajući najmanji bitni bit od sledećeg bajta), a zatim izvršite XOR operaciju sa pojednostavljenim oblikom polinoma generatora; u suprotnom, jednostavno pomerite registar ulevo za jedan bit (dobijajući najmanje značajan bit od sledećeg bajta);
3) Ponovite korak 2 dok se cijeli tok podataka (6 bajtova) ne pomakne u registar;
4) Vrijednost u registru je CRC kontrolni zbir CRC, CRC[0].
4.3 Računarski algoritam 2 (Algoritam tipa bajt-) (256^n označava 256 podignuto na stepen n)
Predstavite tok podataka{0}}uređenog po bajtovima kao matematički polinom. Neka tok podataka bude BYTE[n] BYTE[n-1] BYTE[n-2] ... BYTE[0] je predstavljen kao matematički izraz
BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0], gdje "+" označava operaciju XOR. Neka je polinom generatora G17 (17-bitni), tada je CRC kod CRC16.
CRC16=(BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0]) × 256^2 / G17
Ovo uključuje pomicanje toka podataka lijevo za 16 bita, a zatim dijeljenje polinomom generatora G17.
Derivacija pokazuje da je CRC kontrolni kod za BYTE[n-1] jednak XOR rezultatu gornjih 8 bitova CRC kontrolnog koda prethodnog bajta Y[n] (YH8[n]) i trenutnog bajta BYTE[n-1].
Algoritam tipa bajta{0}} je sljedeći:
1) Inicijalizirajte CRC registarsku grupu na sve "0" (0x0000).
2) Pomaknite CRC registarsku grupu 8 bita ulijevo i pohranite je u CRC grupu registara.
3) Izvedite operaciju XOR između visokih 8 bitova originalne CRC grupe registra (pomaknutih 8 bita udesno) i bajta podataka da biste dobili indeks koji ukazuje na tablicu vrijednosti.
4) Izvedite operaciju XOR između vrijednosti tablice na koju ukazuje indeks i grupe registra CRC.
5) Povećajte pokazivač podataka. Ako obrada podataka nije dovršena, ponovite korak 2).
6) Nabavite CRC.
5 Mjere za poboljšanje komunikacijske efikasnosti
5.1 Odvojeni zadaci prijema i prijenosa komunikacije
8051 mikrokontroler može prenositi i primati podatke preko serijskog porta koristeći prekide. Kontroler serijskog porta SCON podržava inicijalizaciju i bitsko adresiranje. Kada se pojavi zahtjev za prekidom serijskog porta, donja dva bita SCON zaključavaju prekide za prijenos i prijem. Kada CPU upiše podatke ili znak u bafer za prenos SUBF serijskog porta (instrukcija: MOV SUBF, A), predajnik počinje sa slanjem. Nakon završetka jednog okvira podataka, hardver postavlja TI zastavicu na "1", što ukazuje da serijski port traži prekid od CPU-a da pošalje sljedeći okvir podataka. Slično tome, ako je prijemnik serijskog porta omogućen za prijem, nakon prijema okvira podataka, RI zastavica je postavljena na 1, što ukazuje da serijski port traži prekid od CPU-a za čitanje podataka iz bafera podataka za prijem.
5.2 Smanjenje trajanja prekida
Budući da se u dizajnu softverske arhitekture koristi više prekida, kako bi se osigurao pouzdan rad programa i minimizirala vjerovatnoća sukoba između različitih zadataka, implementacija softvera treba da teži da pojednostavi zadatke različitih prekida i skrati vrijeme njihovog izvršavanja. Unutar potprograma prekida komunikacije izvršite bitne zadatke pri ulasku u prekid, kao što su: brisanje odgovarajućih statusnih bitova u registru kontrole serijskog porta, čitanje primljenih znakova ili pisanje znakova koji će se prenijeti iz/u međuspremnik, povećanje broja primljenih ili prenesenih znakova, itd. Zatim odmah izađite iz prekida. Ostali zadaci, kao što su provjera valjanosti okvira, odgovaranje na primljene naredbe okvira (telemetrija/telekomanda) i priprema okvira za prijenos, trebali bi se rješavati unutar glavnog programa.
5.3 Efikasna detekcija završetka okvira za sprječavanje stagnacije komunikacije
Korištenje namjenskog softverskog tajmera za otkrivanje kraja primljenog okvira sprečava da komunikacijski zadaci odugovlače ako je okvir primljen nepotpuno, čime se osigurava pravovremeni prijem sljedećih okvira. Pošto je vremenski interval između bajtova unutar okvira mnogo kraći od intervala -do- okvira, softverski tajmer se pokreće svaki put kada se primi novi bajt. Tajmer je postavljen na minimalni interval između okvira -do-. Ovaj interval varira s različitim brzinama prijenosa. Ako se sljedeći bajt primi prije isteka unaprijed postavljenog vremena, to znači da okvir nije dovršen i tajmer se ponovo pokreće. Ako tajmer uspješno odbrojava do unaprijed postavljenog vremena, aktivira odgovarajući broj prekida. Unutar potprograma prekida tajmera, postavljen je bajt zastave kraja okvira, što označava da je prijem okvira završen. Nakon što glavni program otkrije završetak prijema okvira, on potvrđuje integritet okvira provjeravanjem slave adrese i bajta za provjeru ciklične redundanse (CRC). Ako se potvrdi kao važeći okvir namijenjen masteru, on obrađuje naredbu okvira na osnovu svog koda funkcije i priprema se za slanje okvira. Kada slave primi netačnu poruku, šalje natrag okvir greške. Ako primljena poruka ima netačan CRC, slave može odlučiti da ne odgovori. Ako master ne primi odgovor od slave-a u navedenom vremenu, ponovo će prenijeti poruku zahtjeva. Ako višestruki ponovni prijenosi ne dobiju odgovor od slave-a, prijavljuje se neuspjeh u komunikaciji.
5.4 Određivanje brzine komunikacije
Budući da se svi uređaji nalaze unutar iste šasije, udaljenost između modula je minimalna. Modbus radi na RS485 za-komunikaciju na daljinu, eliminišući potrebu za razmatranjem uticaja udaljenosti na brzinu prenosa. Nadalje, glavni{4}}slave način komunikacije sprječava zagušenje linije. Stoga, iz perspektive efikasnosti komunikacije, sve dok postavljena brzina prijenosa ne prelazi granicu maksimalne brzine prijenosa čipa koji se koristi u modulu, veća brzina prijenosa rezultira bržom razmjenom informacija i većom komunikacijskom efikasnošću. Postavljanje brzine prijenosa da bude potpuno ista za obje strane u komunikaciji osigurava da kraj prijema uzorkuje svaki bit podataka u sredini ciklusa bita, čime se postiže pouzdana komunikacija.
5.5 Razumne metode otklanjanja grešaka
Tokom otklanjanja grešaka, prvo testirajte komunikaciju između svakog CPU modula i mikroračunara preko RS485/RS232 modula za konverziju podataka. Nakon uspješnog pojedinačnog testiranja, pređite na međumodulsko otklanjanje grešaka, značajno poboljšavajući ukupnu efikasnost otklanjanja grešaka. Tokom otklanjanja grešaka u komunikaciji između modula{5}}na-računar, računar koristi Modbus softver za otklanjanje grešaka da simulira komunikacijski proces mastera, aktivno tražeći informacije od slave-a. To čini cijeli proces prijema i prijenosa transparentnim i jasnim, omogućavajući pravovremeno rješavanje problema modula. Tokom zajedničkog otklanjanja grešaka, softver za praćenje magistrale posmatra podatke sa obe strane kako bi brzo identifikovao i rešio probleme.
6 inovacijskih tačaka ovog rada
Prvo, ovaj rad usvaja Modbus, univerzalni industrijski standard, u zaštitnom uređaju. Potreban softver alata može se direktno nabaviti sa relevantnih web stranica bez troškova intelektualnog vlasništva. Drugo, zaštitni uređaj implementira multitasking i koristi Modbus protokol za stvaranje razumnog zajedničkog mehanizma za otklanjanje grešaka između CPU modula, značajno poboljšavajući efikasnost kolaborativnog razvoja sistema.