


Industrijska kontrola pokreta pokriva širok spektar aplikacija, od inverterskog upravljača ventilatora ili pumpe, do tvorničke automatizacije s sofisticiranim kontrolama izmjeničnih pogona, do naprednih aplikacija za automatizaciju poput robotike sa složenim servo kontrolama. Ovi sustavi zahtijevaju otkrivanje i povratne informacije o mnogim varijablama kao što su motorni namotavanje struje ili napona, DC autobus ili napon, položaj i brzinu rotora. Odabir varijabli i potrebna tačnost mjerenja ovisi o zahtjevima krajnjeg primjene, arhitekture sistema, ciljanim troškovima ili složenošću sustava, te druga razmatranja kao što su značajke dodane vrijednosti poput nadzora. Sa motorom, navodno, konzumiraju 40% svjetske energije, međunarodni propisi povećali su fokus na efikasnost sustava u cijeloj industrijskim zahtjevima za prijedlog, povećavajući važnost ovih varijabli, posebno struje i napona.
Ovaj se rad fokusira na tekuću i naponu otkrivanja u različitim topologijama signala motora na temelju rejtinga motora, zahtjevima za performanse sistema i krajnjim aplikacijama. U ovom slučaju, implementacija lanca upravljanja motorom varira ovisno o odabiru senzora, trenutnim izolacijskim zahtjevima, analognim odabiru pretvarača (ADC), integraciji sustava i sustavom i priključkom sustava i priključak.
Raspon aplikacija za industrijske pogone
Aplikacije za kontrolu motora se kreću od jednostavnih pretvarača do složenih servo pogona, ali sve uključuju upravljačke sustave motora sa modulom i procesorima koji upravljaju modulatorom impulsa (PWM) s različitim nivoima otkrivanja i povratnih informacija. Pojednostavljeni prikaz primjene prikazani su na slici 1, ilustrirajućim sustavima koji postaju sve složeniji kao jedan potezi s lijeva na desno, od jednostavnih upravljačkih sistema kao što su pumpe, na sustave koji se mogu implementirati bez potrebe za preciznim povratnim informacijama, koristeći samo jednostavne mikroprocesore. Kako se složenost sustava povećava prema višim kraju spektra, složeni upravljački sustavi zahtijevaju precizne povratne informacije i brze komunikacijske sučelje. Primjeri uključuju senzor ili senzorsku vektorsku kontrolu indukcijskih ili trajnih magnetnih motora, kao i industrijski pogoni velike snage dizajnirane za efikasnost - poput velikih pumpi, navijača i kompresora prikazanih na slici 1. Na slici 1. Sofisticirani servo diskovi koriste se u aplikacijama kao što su robotika, strojevi i mašine za pik. Kako su sistemi postali složeniji, osjetljivosti i povratne informacije varijabli postaju važniji.
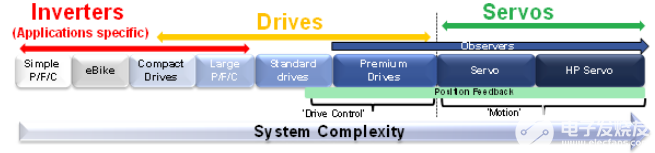
Slika 1.Rage za industrijske pogonske aplikacije.
Vožnja arhitekturom - particioniranje sistema
Mnogo je izazova u dizajniranju sistema za rješavanje širokog spektra aplikacija u industrijskoj kontroli kretanja. Lanac upravljačkog signala opće namjene prikazan je na slici 2.
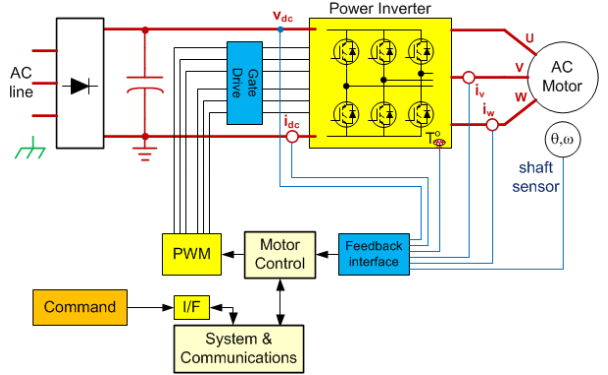
Slika 2. Generalizirani lanac signala upravljanja motorom
Ključno pitanje su izolacijski zahtjevi, koji često imaju značajan utjecaj na topologiju i arhitekturu završnog kruga. Postoje dva ključna faktora za razmatranje: Zašto izolat i gdje izolat.
Klasifikacija potrebne izolacije utvrdit će prvo. Zahtjevi mogu biti visokonaponski sigurnosni izolacija (SELV) da bi se zaštitila od čvrstog udara od čovjeka ili funkcionalne izolacije za razinu koji se premještaju između ne-smrtonosnih napona ili izolacije za integritet podataka i ublažavanje buke. Lokacija izolacije obično se određuje očekivanim performansama sistema. Kontrola motora je obično oštra hitno bučno okruženje, a dizajni se obično susreću sa velikim uobičajenim naponima od nekoliko stotina volta, možda prelazeći frekvencije veće od 20 kHz, s vrlo velikim prolaznim vremenima DV / DT. Iz tog razloga, uobičajeno je izolirati elektranu iz kontrolne faze, kako u sistemima visokih performansi i u sistemima u kojima je velika snaga inherentno bučna. Da li dizajn koristi jedan procesor ili dvostruki procesor pristup također utječe na lokaciju izolacije. U sistemima nižih performansi sa manjom potrošnjom energije, izolacija je obično na digitalnom komunikacijskom sučelju, što znači da snage i kontrolne faze imaju isti potencijal. Sistemi sa niskim ekipom imaju niže komunikacijske sučelje propusnosti za izolaciju. Tradicionalno, izolacijska komunikacijska sučelja u vrhunskoj sistemima izazivaju se zbog velike propusnosti i ograničenja potrebnih tradicionalnim izolacijskim tehnikama, ali to se mijenja s pojavom magnetski izoliranih proizvoda i RS -485 primopredajnika.
Dva ključna elementa u dizajnu upravljanja motorom visokih performansi su PWM izlazni modulator i fazni faza motora. Slike 3a i 3B ilustriraju tamo gdje je potrebna sigurna izolacija, ovisno o tome može li kontrolna faza dijeliti isti potencijal kao i pozornica ili se navodi na zemlju. U oba slučaja su potrebna izolacija čvorova visoke krajnjeg vrata i trenutnih detekcija, ali na slici 3a potrebna je samo funkcionalna izolacija ovih čvorova, dok je na slici 3b, fizičkoj sigurnosti (tj. Trenutnoj) izolaciji ovih čvorova kritična.
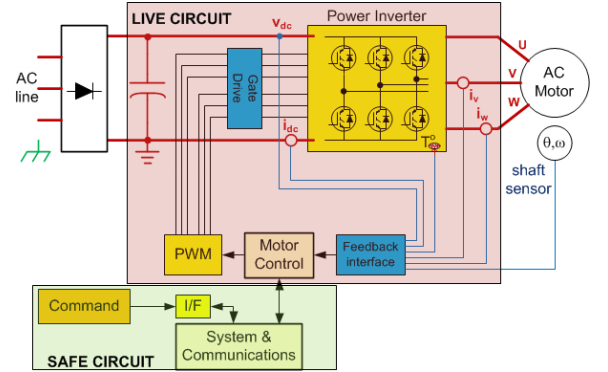
Slika 3a. Upravljačka faza sa fazom električne energije kao referenca
Tehnike mjerenja i topologije za detekciju trenutnog i napona
Implementacije lanca signala za struju i napon otkrivanje variraju ovisno o odabiru pretvarača, trenutnim izolacijskim zahtjevima, ADC selekciji i integraciji sustava, kao i sustavu i prizemlju, kao što je ranije opisano. Realizirajuća signalna kondicioniranje za mjerenje visokih vjernosti nije lak zadatak. Na primjer, oporavak malih signala ili prenose digitalnih signala u takvim bučnim okruženjima je izazovan, dok je izoliranje analognih signala još zahtjevnije. U mnogim slučajevima, izolacijski krugovi signala uvodiju fazne kašnjenja koji mogu ograničiti dinamičke performanse sistema. Fazno otkrivanje trenutne je posebno izazovno jer je ovaj čvor spojen na isti krug čvora kao izlasci vozača vrata unutar središta elektrane (pretvarač) i stoga ima iste zahtjeve u pogledu izolacijskih napona i prelaska prijelazaka. Utvrđivanje lanca mjernog signala (tehnologija, signal i ADC) koji se provodi u sustavu upravljanja motorom ovisi o tri ključna faktora:
Poanta ili čvor u sistemu, jer to određuje šta treba mjeriti.
Razina snage motora i rezultirajući izbor senzora - bilo da je ona svojstveno izolirana ili ne. Izbor senzora ima značajan utjecaj na izbor ADC-a, uključujući arhitekturu pretvarača, funkcionalnost i analogni raspon unosa.
Krajnja aplikacija. To može pokrenuti potrebu za visokom rezolucijom, velikom preciznošću ili brzinom u lancu signala otkrivanja. Na primjer, implementacija kontrole bez senzora preko šireg raspona brzina zahtijeva više mjerenja češće i veću tačnost. End aplikacija također utječe na potrebu za funkcionalnošću ADC-a. Na primjer, kontrola multi-os može zahtijevati viši kanal ADC.
Trenutni i naponski senzori
Najčešći trenutni senzori koji se koriste u kontroli motora su šanti otpornici, Hall Effect (HE) senzori i trenutne transformatore (CTS). Iako šanti otpornici ne pružaju izolaciju i pretvaraju gubitke u većim strujama, oni su najniži od svih senzora, imaju najniže troškove i pogodni su za izmjeničnu i DC mjerenja. Smanjeni nivo signala potreban za ograničenje gubitaka shuntnim napajanjem obično ograničava ručne aplikacije na 50 a ili manje. CT i on senzori pružaju urođenu izolaciju koja im omogućava da služe visokim tekućim sistemima, ali zato što sami senzori imaju lošu početnu tačnost ili lošu tačnost preko raspona temperature, oni su rješenje koji je manje tačan od onog koji se može postići otpornikom.
Lokacije i topologije motora Trenutno mjerenje
Pored vrste senzora, dostupni su nekoliko čvorova za mjerenje motora. Prosječna struja DC autobusa može se koristiti za kontrolne svrhe, ali u naprednijim pogonima struja za navijanje motora koristi se kao glavna varijabla povratne informacije. Mjerenje trenutnog namotavanja izravne faze idealno je za sisteme visokih performansi. Međutim, struje namotavanja mogu se indirektno mjeriti koristeći runtove u svakoj donjoj inverterskoj grani ili jednom shunt u DC sabirnici. Ove metode imaju prednost da se shunt signali navode na uobičajeno napajanje, ali vađenje struje namotaja iz DC veze zahtijeva sinkronizacija uzoraka na PWM prekidače. Direktna fazna protumena trenutna mjerenja može se izvršiti pomoću bilo koje od gore navedenih tečaja za otkrivanje struje, ali signal otpornosti na shunt mora biti izoliran. Visoko pojačalo uobičajenog načina može pružiti funkcionalnu izolaciju, ali izolacija ljudske sigurnosti mora se osigurati izolacijskim pojačalom ili izolacijskim modulatorom.
Slika 4 prikazuje različite trenutne opisane opcije povratnih informacija. Iako je potrebno samo jedna od tih opcija za kontrolu povratne informacije, signal DC sabirnice može se koristiti kao sigurnosni signal za zaštitu.
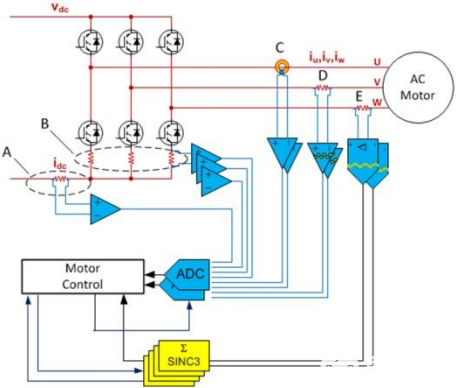
Sl. 4. Izolirane i ne-izolirane trenutne povratne informacije motora
Kao što je spomenuto ranije, sustavna snaga i uzemljenja će odrediti potrebnu klasifikaciju izolacije i na taj način su opcije povratnih informacija prikladno. Izvođenje cilja sustava također će utjecati na izbor senzora ili tehnike mjerenja. Postoje mnoge konfiguracije koje se mogu realizirati u rasponu performansi.
Primjer nižih performansi: snaga i kontrolne faze od uobičajenih potencijala, opcije otkrivanja A ili B
Korištenje nogavih šantova jedan je od najekonomičnijihTEChniques za mjerenje struje motora. U ovom primjeru, gdje poroka dijeli istu potencijaluTIAl Kao kontrolni faza, ne postoji zajednički način za rješavanje i izlazi iz opcije A ili B mogu se izravno povezati na krug signala i ADC. Ova vrsta topologije uglavnom bi se nalazila u niskoj snazi i niskom PErfOrmance sistem sa ADC ugrađenim u mikroprocesor.
Primjer većih performansi: kontrolna faza spojena na zemlju, opcija osjetljivosti C, D ili E
U ovom primjeru je potrebno izolacija ljudske sigurnosti. Moguće su opcije osjetljivosti C, D i E su moguće. Opcija E pruža najkvalitetniju strujni feedbacK od sve tri opcije i, što jest sustav većeg učinka, vjerovatno je da postoji i anFPGAili drugi oblik obrade u sistemu koji može pružiti digitalni filter za izolirani signal modulatora. Izbor ADC-a za opciju C, izolirani senzor (vjerovatno zatvorena petlja), tradicionalno bi bio diskretan za postizanje većeg rada od one moguće sa ugrađenim ADC ponudama do danas. Opcija D je izolirano pojačalo u ovoj konfiguraciji, vs.a pojačalo zajedničkog načina, jer je potrebna sigurnosna izolacija. Izolovano pojačalo ograničit će performanse, a tako da je ugrađena ADC rješenje može biti dovoljna. To će pružiti najnižu vjernost trenutnu povratnu informaciju u odnosu na opcije C ili E, a ugrađeni ADC može se doživljavati kao "besplatan", a provedba obično zahtijeva dodatne komponente za nadoknadu za nadoknadu ADC ulaznog raspona, povećavajući ukupni trošak signalnog lanca.
Postoji mnogo topologija koje se mogu koristiti u dizajnu upravljanja motorom kako bi se osjetila struja motora s mnogim facto-omRSuzeti u obzir kao što su trošak, nivo snage i nivo performansi. Ključni cilj za većinu dizajnera sistema je poboljšanje povratnih informacija trenutnih osjećaja kako bi se poboljšala efikasnost unutar svojih ciljeva troškova. Za veće krajnje primjene trenutne povratne informacije su kritične za druge mjere performansi sistema kao što su dinamički odgovor, zvučni šum ili varanje momenta, ne samo efikasnost. Očigledno je da postoji kontinuitet performansi koji se izvode od niskog do visokog AC-aruss razne topologije AVAiIslovi i to je grubo preslikano na slici 5 ilustrirajući i nižu napajanje i veće opcije napajanja.
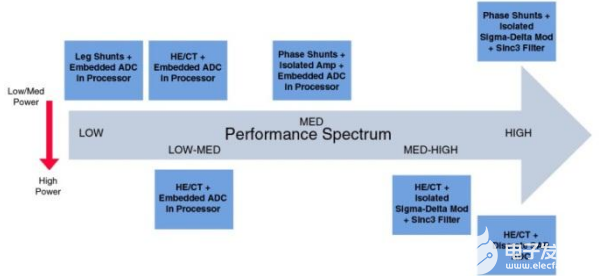
Slika 5. Trenutna ponuda topologije za otkrivanje
Ciljevi, potrebe i rezultirajuće trendove za dizajnere sustava upravljanja motorom: migriranje od senzora na šake otpornike
Shunt otpornici zajedno sa izoliranim sigma-delta modulatorima pružaju najkvalitetniju trenutnu povratnu informaciju u kojima je trenutni nivo dovoljno nizak za upotrebu. Postoji značajan trend između dizajnera sustava za migriranje od on senzora na ručne otpornike, a drugi trend za prelazak na izolirani modulatorski pristup, a ne na izolirani pristup pojačala. Zamjena samo senzora smanjuje troškove materijala (BOM) i troškove umetanja PCB-a i poboljšava tačnost senzora. Shunt otpornici nisu osjetljivi na magnetna polja ili mehaničku vibraciju. Često, dizajneri sistema zamjenjuju senzorima sa rumeniloznim otpornicima može odabrati izolacijsko pojačalo i nastaviti koristiti ADC koji se prethodno koristi u njenom dizajnu zasnovanim na senzoru za ograničavanje nivoa varijacije u signalnom lancu. Međutim, kao što je spomenuto ranije, performanse izolacijskog pojačala bit će ograničene bez obzira na performanse ADC-a.
Daljnjom zamjenom izolacijskog pojačala i ADC sa izoliranim sigma-delta modulatorom uklonit će grlo u grlu i uvelike poboljšati dizajn, obično ga mijenjajući od {2}} povratnih informacija o bit. Analogni krugovi zaštite od prekomjerne struje (OCP) mogu se eliminirati i kao digitalni filtri potrebni za obradu izlaza Sigma-Delta modulatora mogu se konfigurirati i za omogućavanje brzih Londovi za OCP. Stoga bi svaka BOM analiza trebala uključivati ne samo izolacijske pojačale, sirove ADC-ove, ali i ocP uređaje koji se može eliminirati i ima diferencijalni raspon ulaza od ± 250 mV (± 320 mV pune skale koja se obično koristi za OCP), što je dobro korišteno za otpornu mjere za otpornost. Analogni ulazi se kontinuirano uzorkuju analognim modulatorom, a ulazne informacije nalaze se u digitalnom izlazu na gustini do 20 MHz brzine podataka. Sirovi se informacije mogu rekonstruirati odgovarajućim digitalnim filterom, obično Sinc.®3 za preciznu trenutnu mjerenju. Budući da se performanse pretvorbe mogu trguti od kašnjenja opsega ili filtriranja bankovnog kašnjenja, grubo, brže filtere mogu pružiti brže REZISLED OCP po redoslijedu 2 μS, idealne za IGBT zaštitu.
Potrebno je smanjenje veličine otpornika
Na strani mjerenja signala postoje neki ključni izazovi u odabiru otpornika shunt otpornik, jer postoji kompromisija između osjetljivosti i potrošnje energije. Vredne vrijednosti otpornika osigurat će korišteni puni raspon modulatora Sigma-Delta ili što je moguće analogne ulazne raspone, čime se maksimiziraju dinamički raspon. Međutim, veće vrijednosti otpornika također će rezultirati padom napona i smanjene efikasnosti zbog gubitka I2 otpornika × R. Postizanje nelinearnosti kroz efekte samo grijanja mogu biti i izazov kada koristite veće otpornike. Kao rezultat toga, dizajneri sustava suočeni su sa kompediranjem, koji su dodatno pogoršani zajedničkim potrebom za odabirom mitinih veličina koje mogu poslužiti brojne modele i motore na različitim trenutnim nivoima. Održavanje dinamičnog raspona također je izaziva u lice vršnih struja koje mogu biti nekoliko puta višestruke ocijenjene struje i potrebu da pouzdano snimite oboje. Mogućnost kontrole vrhunskog struje kada je sistem uključen varira od dizajna, od čvrsto kontroliranog (npr. 30% iznad nominalnog) do čak 10 puta nominalno. Vrhunske struje uzrokovane su i ubrzanjem i opterećenjem ili varijacijama obrtnog momenta. Međutim, u dizajnu pogona, vršne struje u sustavu su obično četiri puta više od nominalne struje.
Suočeni sa ovim izazovima, dizajneri sistema traže superiorne sigma-delta modulatore sa širim dinamičkim rasponom ili poboljšanim omjerom signala i buke i distorzije (Sinad). Do danas, izolovani proizvodi od modulatora Σ-Δ nudili su zagarantovane performanse sa 16- bitnom rezolucijom i do 12 efikasnih bitova (ENOB).
Sinad=(6.02 n {3}}. 76) DB gdje n=enb
S premještenjem do ručica otpornika u upravljačkim programima sa malim napajanjem, proizvođači motora vozača također žele povećati ocjenu snage svojih upravljačkih programa, topologiju koja se može koristiti iz performansi i troškova. To se može postići samo pomoću mnogo manjih otpornika shunt, koji zahtijeva pojavu modulatora više performansi za rješavanje smanjenog amplitude signala.
Dizajneri sistema, posebno servo dizajneri, također stalno poboljšavaju odgovor sustava smanjujući analogno-digitalnu pretvorbu ili smanjenjem grupnog kašnjenja kroz digitalne filtere povezane sa izoliranim topologijama otpornika za sigma-delta i topologije otpornika. Kao što je spomenuto ranije, performanse pretvorbe mogu se trguti protiv kašnjenja širine opsega ili filtra. Grudnjak, brži filtri mogu pružiti brži odgovor, ali na štetu performansi. Dizajner sustava analizira utjecaj dužine filtra ili brzinu ekstrakcije, a zatim izvrši kompromise na osnovu potreba njegove konačne aplikacije. Povećanje stope sata modulatora pomoglo bi, ali mnogi dizajneri već djeluju na maksimalnoj stopi za sat od 20 MHz prihvatljive za AD7401A. Jedna od nedostataka povećanja stope stopa je potencijal za efekte zračenja i smetnji (EMI). Modulator veće performanse u istoj stopi će poboljšati grupno odlaganje nasuprot performansi, što rezultira kraćim vremenima odgovora, a u minimiziranju utjecaja na performanse.